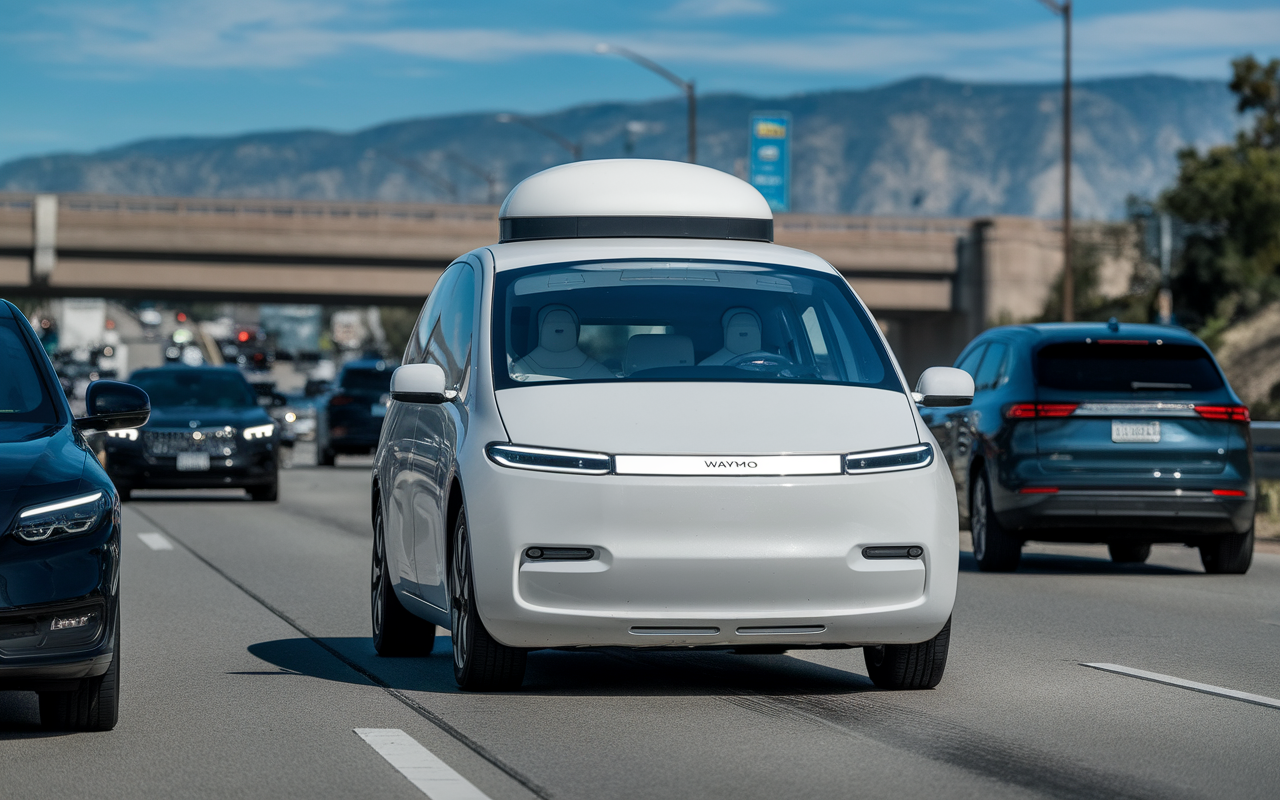
Waymo a pris une décision drastique : suspendre temporairement la circulation de ses robotaxis sur les autoroutes américaines après plusieurs manœuvres jugées dangereuses en Californie. Pour nous, conducteurs d’Occitanie habitués aux échanges avec la route et ses imprévus, cet épisode soulève des questions précises sur les limites actuelles de la conduite autonome en environnement complexe. Je décris ici les faits, j’analyse les causes possibles et j’expose les enjeux techniques et réglementaires qui pèsent sur l’avenir de ces services.
Que s’est‑il passé ?
Plusieurs incidents ont été rapportés en Californie, dont un filmé sur l’autoroute de San Francisco : un robotaxi Waymo s’est retrouvé face à des véhicules de police qui ralentissaient le trafic autour d’un camion et d’un chantier. Au lieu de stopper ou d’attendre, le véhicule autonome a tenté successivement des contournements — d’abord à gauche, puis à droite — se heurtant finalement à une autre patrouille. D’autres cas signalés montrent des robotaxis pénétrant dans des zones de travaux fermées à la circulation. Aucun accident grave ni blessé n’a été recensé, mais les manœuvres ont été jugées suffisamment risquées pour justifier l’intervention des autorités.
Pourquoi Waymo a‑t‑il arrêté la circulation sur autoroute ?
Le Department of Motor Vehicles de Californie a estimé que la conduite sans conducteur en contextes autoroutiers, avec ses vitesses élevées, ses chantiers intermittents et la présence d’interventions d’urgence, constituait un risque imminent. En conséquence, il a interdit temporairement la circulation autonome sur les autoroutes de l’État. Waymo a étendu la suspension à ses activités autoroutières sur l’ensemble du territoire américain (Phoenix, Miami, Austin inclus) pour analyser et corriger les comportements observés.
Quel est le cœur du problème technique ?
La conduite autonome repose sur trois briques : perception (capteurs), fusion de données et prise de décision (algorithmes). Les incidents montrent une difficulté non pas à détecter des véhicules à gyrophares, mais à interpréter leur rôle opérationnel. Un automobiliste humain comprend qu’un véhicule de police stationné avec gyrophares indique souvent une zone de ralentissement contrôlé : il ralentit, change de voie prudemment ou attend. Un algorithme peut repérer les phares bleus mais doit aussi inférer l’intention et l’impact sur la hiérarchie du trafic — par exemple, reconnaître qu’une voie est bloquée volontairement par les forces de l’ordre.
Aspects concrets à améliorer
Conséquences opérationnelles pour Waymo
Waymo déclare réaliser environ 500 000 courses par semaine, ce qui montre l’ampleur de son exploitation. La société affirme aussi que ses véhicules sont impliqués dans moins d’accidents graves que les conducteurs humains selon ses statistiques internes. Néanmoins, ces événements isolés ont un poids réglementaire et médiatique important : un incident mal interprété suffit à déclencher des interdictions locales, freiner l’expansion et accroître la défiance des autorités et du public.
Impact réglementaire et vision européenne
Si Waymo vise des marchés européens (tests à Londres, projets pour Munich et Madrid en 2027), l’épisode californien doit servir d’avertissement. Les régulateurs européens suivront de près la robustesse des systèmes pour autoriser la circulation sur autoroutes, qui implique des responsabilités accrues. La confiance des autorités tiendra à la capacité des entreprises à prouver qu’elles savent gérer non seulement la sécurité physique (éviter des collisions) mais aussi l’intégration sociotechnique (interagir correctement avec la signalisation humaine, police et travaux).
Enjeux pour les usagers et la mobilité
Pour l’automobiliste ordinaire, ces épisodes rappellent que la voiture autonome n’est pas encore identique à un conducteur expérimenté. Les services urbains à basse vitesse resteront plus faciles à déployer, tandis que l’autoroute demeure un environnement où la marge d’erreur est réduite. En Occitanie comme ailleurs, l’arrivée éventuelle de robots sur autoroute dépendra donc d’un savant mélange : progrès technologiques, infrastructures adaptées (capteurs, balisage connecté) et cadres réglementaires acceptés par le public.
Que peut faire Waymo maintenant ?
En somme, l’arrêt temporaire des robotaxis Waymo sur les autoroutes US est un rappel salutaire : la conduite autonome progresse, mais l’épreuve de la route réelle, surtout à grande vitesse et en présence d’acteurs humains intervenants, exige une compréhension contextuelle fine et des règles comportementales robustes. Pour l’instant, le quotidien automobile reste partagé entre enthousiasme pour l’innovation et prudence face aux limites encore visibles des systèmes automatisés.